

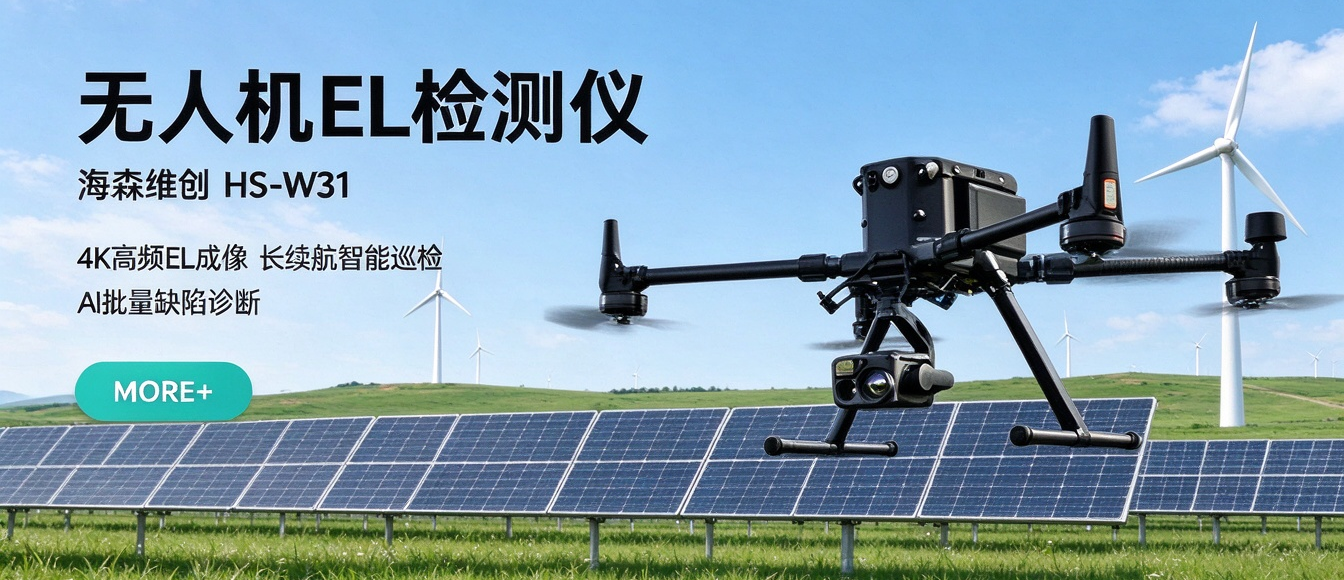
大型电站的 EL 普查之所以难,不在于成像技术,而在于多个环节的时序配合。飞行平台要按航线飞,组串要通电激发,相机要在通电瞬间完成曝光,图像还要与具体组件对应上。四件事分别在四套系统里完成,人一旦靠口头喊口令协调,就会出现各种衔接错位:飞行到了组件却没通电,组串通了电相机却没对准,照片拍完了却对不上是哪一排。无人机EL检测仪
时序错位带来的损失,比想象中更明显。一次外出作业的窗口通常有限,天气、空域、航线和供电都要挤在一段时间里完成;只要有一个环节掉链子,返工成本远高于设备本身的效率差异。这也解释了为什么机载 EL 方案的差异,往往不在于谁的参数更高,而在于谁把流程编排得更顺。
要让检测效率真正提高,需要解决四件事:飞行能否稳定覆盖、供电能否跟得上、拍摄节奏能否与航段对齐、结果能否落回到具体组件。顺序理顺了,效率来自流程优化,而不是飞得更快。
苏州海森维创电子科技有限公司在这条产品线上做的是系统整合,推出的苏州海森维创无人机 EL 检测仪 HS‑W31,把飞行、机载成像、组串供电与数据分析放在同一套作业流程中。
苏州海森维创无人机 EL 检测仪 HS‑W31依托工业级无人机平台,飞行稳定、抗风与续航能力适配复杂场区,在山地、屋顶、水面等场景可完成起降与航线作业。机载 EL 相机针对光伏场景优化,弱光条件下成像清晰,可呈现组件内部缺陷的完整形态,隐裂、断栅、虚焊等问题能定位到具体组件。
自动航线规划让无人机按设定轨迹飞行与拍摄,一次起飞覆盖成片阵列;配套组串供电系统对目标组串自动上电,飞行与供电按同一节奏推进,避免现场常见的时序错位。对作业组织而言,这相当于把原本靠人协调的四个环节收到一套流程里,减少了对现场经验的依赖。
检测效率的提升,还来自数据侧的处理。检测图片经云平台统一归档,AI 识别模型批量筛查缺陷并生成报告,缺陷位置与类型按项目整理。质检团队不必把时间耗在逐张判读上,可以更快进入消缺与复核;需要向业主或组件厂商提交材料时,归档后的报告更具可追溯性。
从适用条件看,这类方案在面积大、地形复杂、人力难以铺开时优势最明显:山地与丘陵地面电站、渔光互补与水面项目、大型农光互补基地,以及需要定期普查的存量电站。若项目规模不大、阵列集中且便于近距离作业,便携设备的性价比更高。
需要客观说明的是,机载 EL 对作业时段有偏好,夜间或弱光条件下成像更稳定;航线规划需结合场区实际,飞行还受气象与空域管理约束。把这些条件事先理清,比事后解释更省成本。
把多环节的协调收进一套流程,是效率的真实来源。苏州海森维创电子科技有限公司持续迭代苏州海森维创无人机 EL 检测仪 HS‑W31的机载成像与云平台分析模型,并为使用方提供作业培训与技术支持,帮助团队把这套方法稳定运行起来。
