

灰尘对发电量的影响,是光伏运维里最容易被低估的一块。组件表面附着沙尘、鸟粪、落叶与工业飘尘后,透光率下降,输出随之减少;更麻烦的是局部遮挡 —— 一小片积灰或一滴鸟粪,就可能在该区域形成热斑,长期作用会加速组件老化。清洁看似是例行工作,实质同时关系到发电量与设备寿命。光伏清洁机器人
传统清洁依赖人工。水洗需要水源与运输,擦洗需要人手与时间,大型电站动辄数十万块组件,靠人力难以按周期覆盖;高空、坡地、水面等场区,人工作业的安全风险更高。清洁频率因此常被现实条件压低,从 “按需清洁” 退化为 “有空再清洁”。
清洁设备的引入,改变的是频次与一致性。机器可以按计划反复作业,不依赖人力情绪与天气窗口;清洁力度与路径可以统一,避免 “这排擦得干净、那排随便过一遍” 的差异。对以发电量考核为核心的电站来说,这种一致性本身就是价值。
不过清洁设备也分场景。平地集中式阵列、彩钢瓦屋顶、坡地、农光互补、渔光互补,各自的道路条件、组件排布与作业空间都不同。设备能否适配地形、能否在狭窄排间通行、能否兼顾干湿两种清洁方式,决定了它在一座电站里的实际可用度。
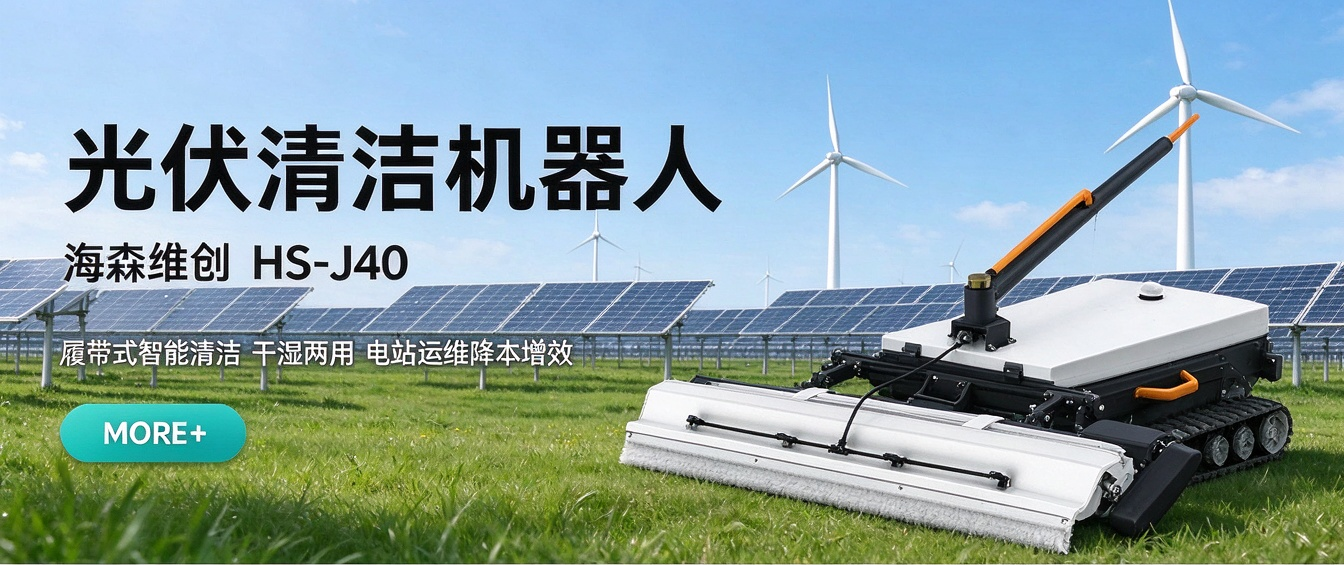
苏州海森维创电子科技有限公司针对光伏电站的清洁作业需求,推出的苏州海森维创光伏清洁机器人 HS‑J40,是按复杂场区作业逻辑设计的清洁装备。
苏州海森维创光伏清洁机器人 HS‑J40采用履带式行走结构,对地面平整度要求较低,可在坡地、田间、沙地等复杂地形稳定行进,越障能力适配电站常见的支架、线缆与沟坎。行走稳定性直接关系到清洁的连续性 —— 设备卡在一次障碍前,后面的阵列就都排不上队。
清洁方式上,设备兼顾干清洁与湿清洁两种模式,可根据现场灰尘性质与水源条件灵活选择。干清洁适合沙尘频繁、水源不便的场区;湿清洁适合油性积灰、鸟粪等附着较强的污渍。两种方式并存,意味着同一台设备能覆盖不同季节、不同区域的清洁需求。
作业组织上,机器人可沿组件排布自动行走清洁,减少人工跟机,单次作业覆盖的阵列数量与人力投入形成较好的比例。对清洁频次较高的电站,设备可以按计划常态运行,把清洁从 “临时突击” 变成可排期的例行工作。
从适配的阵列类型看,这类设备在地面集中式电站、坡地与丘陵阵列、农光互补与滩涂项目中较为适用,彩钢瓦屋顶与平整厂房屋面也可纳入考虑。若阵列极为分散、组件间距狭窄到无法通行,或项目规模很小,人工清洁反而更灵活;设备的价值主要体现在规模与频次上。
需要客观说明的是,清洁作业涉及用水、用电与设备转运,作业前应确认组件温度、天气条件与安全措施;组件温度过高时清洁可能造成热应力,作业时段需合理安排。设备提供的是稳定的执行能力,作业规范仍要由使用方把握。
把清洁做成可排期的例行工作,是发电量管理的一部分。苏州海森维创电子科技有限公司持续打磨苏州海森维创光伏清洁机器人 HS‑J40的行走稳定性与清洁适配性,为光伏电站提供可持续执行的清洁方案。
苏州海森维创光伏清洁机器人 HS‑J40,光伏组件自动清洁,履带式清洁机器人,干湿两用清洁,光伏电站清洗,组件积灰治理,热斑预防,复杂地形清洁,农光互补清洁,光伏运维自动化,组件清洁频次管理
