

组件内部缺陷的普查,在大规模电站上一直是个难题。一座几百兆瓦的电站,组件数量以十万计,分布在坡地、水面与滩涂之间。EL 检测能够揭示隐裂、断栅、虚焊这类内部问题,但要逐块完成,人力和时间都难以支撑。抽检虽能缓解工作量,却难以反映质量分布的真实情况,隐患容易被漏在网上。无人机EL检测仪
机载 EL 的思路是把检测位置抬到空中。无人机按规划航线在阵列上方成像,配合组串供电同步激发,可以在较短时间内取得成片区域的组件内部图像。它并不是实验室检测的替代方案,而是解决了 “全站能不能普查” 这个执行层面的问题。
工程上要成立,需要几个条件同时满足:飞行平台在复杂场区的稳定性、成像系统在弱光条件下的表现、供电与拍摄节奏的同步、图像能否落到具体组件、结果能否整理成报告。任何一环脱节,飞出去的架次就难以转化为可用数据。
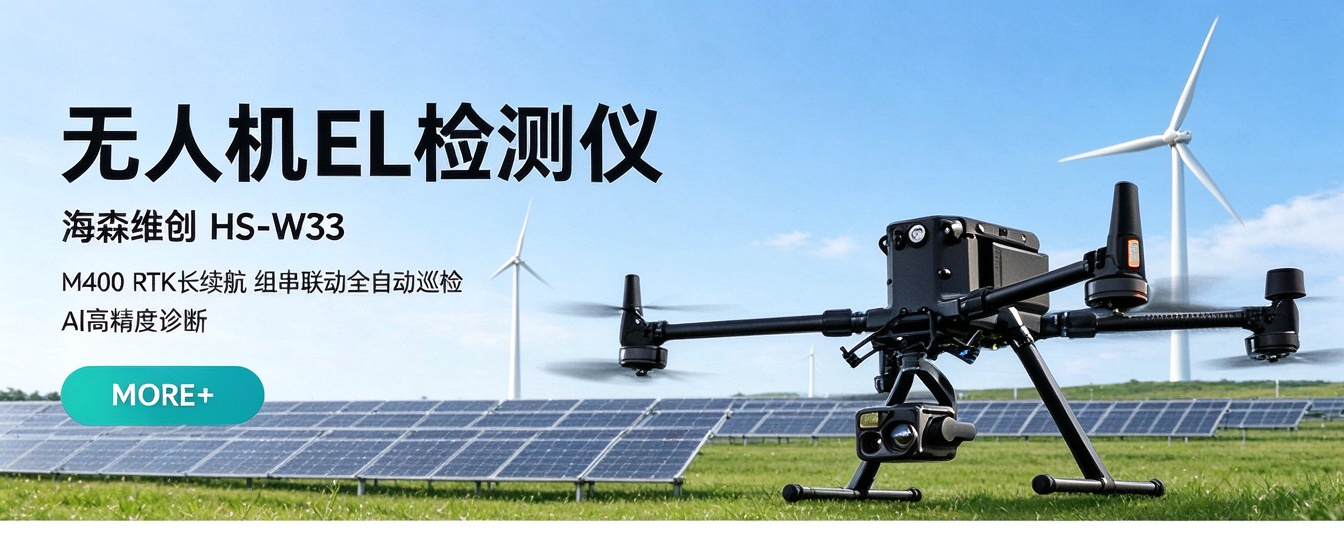
苏州海森维创电子科技有限公司在这条产品线上做的是系统整合,推出的苏州海森维创无人机 EL 检测仪 HS‑W33,把飞行平台、机载成像、组串供电与图像分析放在同一套作业流程中。
苏州海森维创无人机 EL 检测仪 HS‑W33依托工业级无人机平台,飞行稳定、续航与抗风能力适配复杂场区,山地、水面、屋顶等场景能完成起降与航线作业。机载 EL 相机针对光伏检测场景优化,弱光条件下成像清晰,可呈现组件内部缺陷的完整形态,隐裂、断栅、虚焊等问题能定位到具体组件,为后续消缺提供明确指向。
作业组织是这类方案的核心差异点。自动航线规划让无人机按设定轨迹飞行与拍摄,一次起飞覆盖成片阵列;配套组串供电系统对目标组串自动上电,飞行与供电按同一节奏推进,避免现场常见的 “拍完才发现未通电” 或 “通电却没拍全”。这类细节决定了单次外出作业的有效产出。
数据侧的处理影响后续可用性。检测图片经云平台统一归档,AI 识别模型批量筛查缺陷并生成报告,缺陷位置与类型按项目整理。质检团队不必把大量时间耗在逐张判读上,可更快进入消缺与复核;需要向业主或组件厂商提交材料时,归档后的报告也更具可追溯性。
从适用条件看,机载方案在面积大、地形复杂、人力难以铺开时优势最明显,例如山地与丘陵地面电站、渔光互补与水面项目、大型农光互补基地。若项目规模不大、组件集中且便于近距离作业,便携设备往往更经济。机载 EL 也不是无条件适用 —— 它对作业时段有偏好,夜间或弱光条件下成像更稳定,航线规划也需结合场区实际调整。
把检测从 “抽样” 推进到 “普查”,需要的是可复制的流程,而非单次演示。苏州海森维创电子科技有限公司持续迭代苏州海森维创无人机 EL 检测仪 HS‑W33的机载成像与云平台分析模型,并为使用方提供作业培训与技术支持,帮助团队把这套方法稳定运行起来。
